简体中文 · English
基于 Pollen Robotics Microduck 的第三方整机复刻项目,提供从采购、打印、装配到标定、控制和训练的资料。
20261104 正式镜像。整合站姿 IMU 重标、ID 200 独立方向核验、热点恢复,以及手柄映射等此前软件功能。新卡启动、真实换网热点、行走和倒地起身待实机验收。固定安装方向预设留待后续。下载镜像 · 配套测试软件 · 完整更新清单
飞特 HD-1910 版本已完成整机实机验证:站立、行走、前滚翻后起身均已跑通。 主线使用 15 颗飞特 HD-1910 舵机,提供可烧录的复刻镜像和 Microduck Studio 网页中控,通过手机或电脑浏览器完成配网、标定和遥控。
首次上手流程已在实机跑通: 烧录镜像 → 热点配网 → 舵机与 IMU 标定 → 配手柄、测试急停 → 站立行走。查看实机验证记录
2026-10-24 · 实机运动验证通过:下方两段实拍视频分别展示前滚翻后起身和桌面行走。
| 前滚翻与起身 | 桌面行走 |
|---|---|
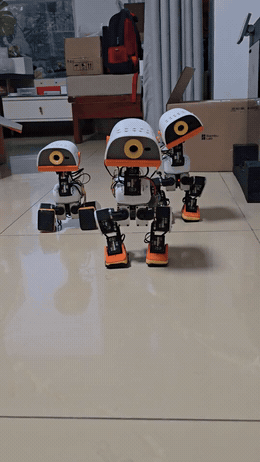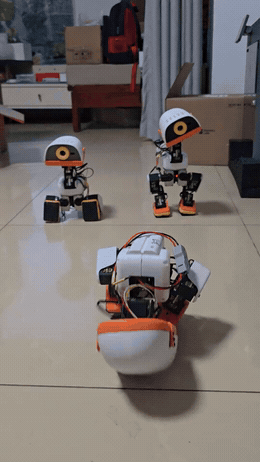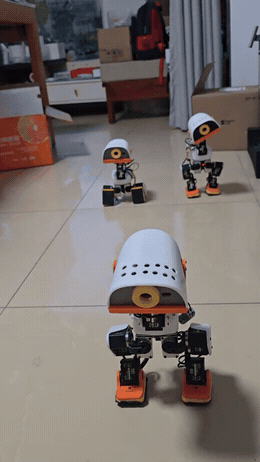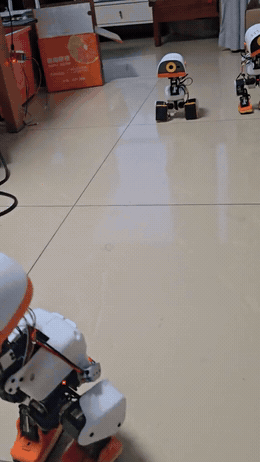 |
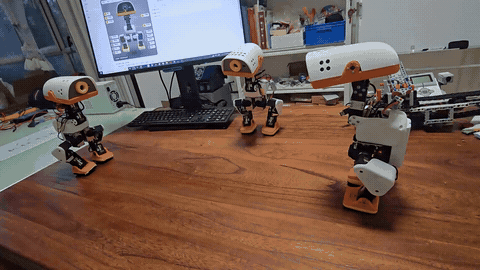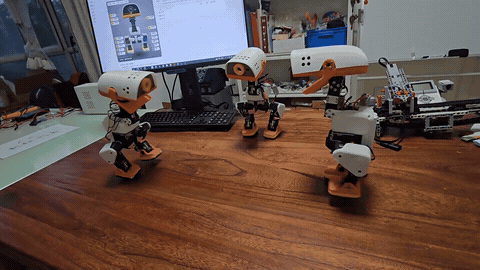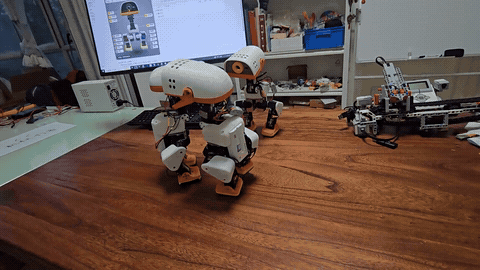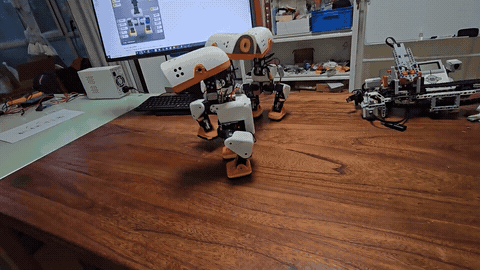 |
| 完整 MP4 · 约 8 秒 | 完整 MP4 · 约 6 秒 |
动图为无声预览,MP4 保留完整画面和声音。
下载镜像 · 首次使用指南(PDF / 网页) · CAD 与打印件 · 装配教程 · BOM 采购清单 · 硬件工程
- 飞特 HD-1910 + Radxa Zero 3W:使用本仓复刻镜像和 Studio 网页中控。
- Dynamixel XL330:提供对应 CAD 与装配资料,需使用匹配的运行软件。
有人在做同样的事,凑了个微信群一起讨论复刻进度、踩过的坑、元件采购。
下面是鸭子复刻群 15的二维码(微信群满 200 人后无法扫码加入)。

B 站合集《MicroDuck 从零安装教程》 —— CAD 图纸和装配 BOM 的作者 机械行者Robo 录的,从零件清单讲起,一集装一个部件。共 8 集,截至 2026-10-12 已更新 6 集:
分集目录右侧是作者账号,依次为 B 站、小红书、抖音,可扫码或点击图片进入。
| 集 | 内容 | 时长 | B 站 | 小红书 | 抖音 |
|---|---|---|---|---|---|
| 第 1 集 | 零件与配件清单 | 1:32 |  机械行者Robo UID 312747174 |
 机械行者 小红书号 270594280 |
 机械行者Robo 抖音号 1852366168 |
| 第 2 集 | 小腿安装 | 2:21 | |||
| 第 3 集 | 大腿安装 | 5:13 | |||
| 第 4 集 | 躯干组件安装 | 2:29 | |||
| 第 5 集 | 颈部安装 | 0:40 | |||
| 第 6 集 | 头部安装 | 5:50 |
先按舵机版本选择打印资料,再准备对应的外购件。
| 资料 | 适用版本 | 入口 |
|---|---|---|
| 打印件与 CAD | 飞特 HD-1910 | 进入飞特版专区:打印工程、CAD 源文件和更新说明 |
| 打印件与 CAD | Dynamixel XL330 | 进入 XL330 版专区:对应版本的 CAD 源文件与打印说明 |
| 装配采购清单 | 飞特 HD-1910 | 在线预览 · 下载 Excel:机械行者Robo整理,2026-10-23 版,含数量、材料和采购链接 |
两种舵机的配合件不能混用。打印文件的具体版本和更新日期在 CAD 仓库对应专区维护;这份采购清单按飞特方案整理,XL330 的舵机及配套电控需另行核对。
截至 2026-10-25,飞特版整机复刻、首次上手与实机运动链路已跑通。下面介绍各部分成果与后续拓展项目,具体测试范围及历史过程见更新记录。
2026-10-31 修订 · 2026.10.3101:嘴巴34/偏航32图示修正:修复3D模型两颗舵机外壳配反及旧模型缓存,点选、高亮和编号引线保持一致,不互换实物ID。已有27版更新入口可直接安装,31版也可升级;配套原生程序沿用31版,不重烧镜像。软件修订包 · 更新步骤与群14资料
2026-10-31 · 软件包更新:手柄重新映射、摄像头原地放大与 SSH 指引:已有27版更新入口的设备安装软件包即可,不重烧镜像。手柄学习按键、摇杆与扳机后保存配置;驱动需按页面提示单独确认安装,不能只更新网页。原27版升级器、Linux 映射与服务权限检查已通过,新手柄驱动的实物安装和各型号手柄仍待验收。软件包与首次引导附件 · 操作步骤与验证范围
2026-10-30 · 软件包更新:只接 IMU 也能独立诊断:总线 IMU 不再被舵机启动检查挡住。没有或只接部分舵机时,总览与 IMU 页仍显示板卡应答、识别与样本状态;过期、断线及切换配置不会沿用旧结果。诊断不放行运动或标定写入。先升级网页,再明确确认主程序更新至 .47 / API 42。软件包与引导附件 · 更新步骤与使用说明
2026-10-29 · 软件包更新:IMU 与舵机状态分开显示:主程序等待 IMU 时,总览和舵机页继续显示已收到的舵机回包、原始位置、电压与温度,并区分缺失、未知和过期数据。先升级网页,再明确确认主程序更新至 .46,已有卡通过软件更新安装。软件包与引导附件 · 更新步骤与验收范围
2026-10-28 · 软件包更新(不重烧 SD 卡):已有设置页升级入口的用户先安装 2026.10.28 网页 / 语音包,重连后可承托卸力并明确确认主程序更新,再在 IMU 页选择 Qinmo · Feetech、验证方向。主程序自动更新仅支持已知 20261027 基线;现有板卡继续默认自动识别。Qinmo 实物与本版整机升级仍待验收,音乐跟拍和自由 AI 人声对话仍未解决。软件包与引导附件 · 现有用户更新步骤 · Qinmo 网页使用
复刻镜像 20261027:网页软件升级与本地坐站语音。 设置页可检查、下载或上传签名软件包,安装失败可回退;R3 单击开关监听,识别“坐下/站起来”,附带中文模型,无需云端账号。保留网页录制回放、灵动及模型管理。已有卡先通过 SSH 安装一次升级入口,之后日常软件更新不用重烧。
本版保留 20261023c 的主程序、步态模型与总线 ID 200 IMU 自动识别。软件、签名事务、浏览器及镜像只读验证通过;本版新卡首次使用、旧卡升级/回退和真人声学仍待实物验收。音乐头身跟拍仍待修复,自由 AI 人声对话尚未接入。镜像与校验值 · 软件升级包 · 更新与语音用法 · 验证范围
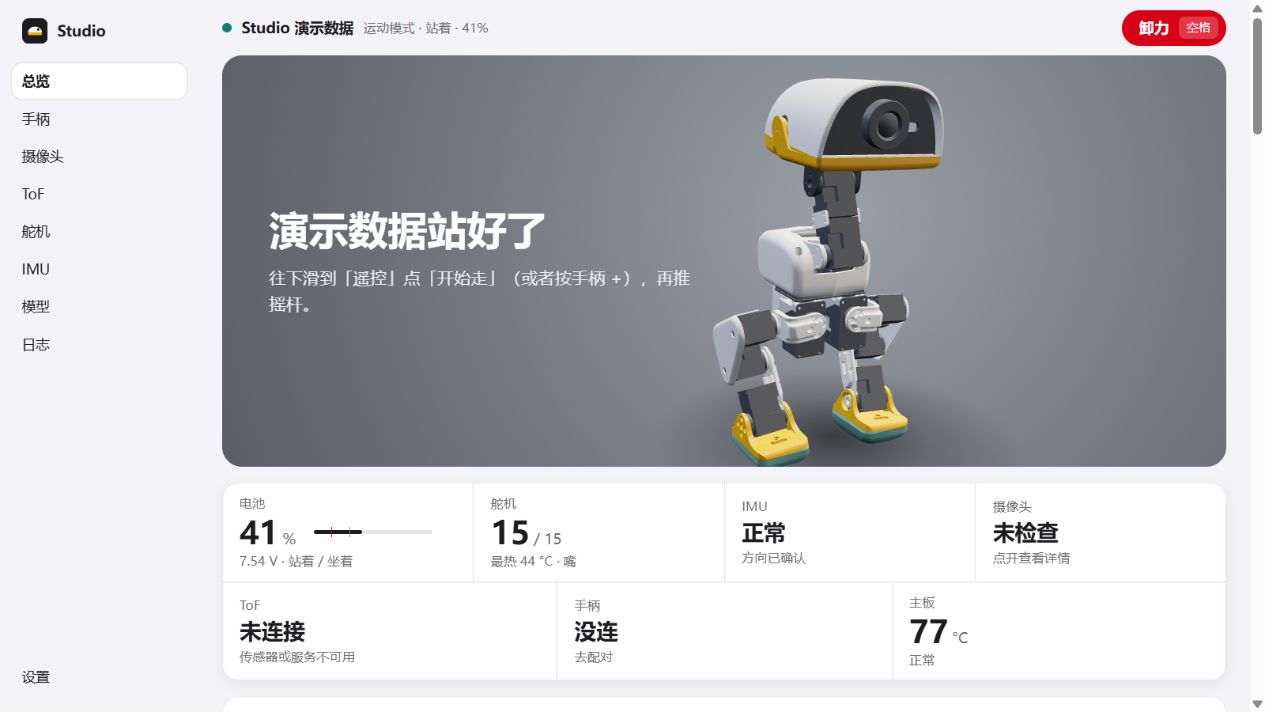
Studio 界面演示,设备读数为模拟数据
镜像免费,仅供个人非商业复刻;各部分许可见发布页。摄像头默认测试源,真实摄像头和 ToF 的验证范围见本版说明。
机械行者Robo持续维护飞特 HD-1910 与 Dynamixel XL330 两套资料。 模型、打印工程和更新说明集中在 CAD 仓库,按自己的舵机版本选择。
| 需要什么 | 入口 |
|---|---|
| 一站式打印 | 拓竹 MakerWorld(飞特版) · Bambu Studio 3MF 工程 |
| 模型与打印资料 | 飞特 HD-1910 专区 · XL330 专区 |
| 装配教程 | 装配说明书 PDF · 分集视频;两版按对应结构件装配 |
| 采购清单 | BOM 在线预览 · 下载 Excel:2026-10-23 飞特版,XL330 的舵机及配套电控需另行核对 |
本仓提供总线 IMU 板、舵机总线 HUB 和电池接口板的工程资料;主控采用瑞莎 Radxa ZERO 3W,扩展板使用 Pollen Robotics 官方开源的 RPI Robot HAT。
| 总线 IMU 板 | 舵机总线 HUB | 电池接口板 | 瑞莎主控 Radxa ZERO 3W |
官方 HAT RPI Robot HAT |
|---|---|---|---|---|
 |
 |
 |
 |
 |
| PCB 预览 工程文件 |
PCB 预览 工程文件 |
PCB 预览 工程文件 |
购买(淘宝) 官方资料 · 设计文件 |
KiCad 工程 生产打样文件 |
前三张为自制板的 3D 设计预览,后两张瑞莎与 HAT 配图来自官方资料。点击图片可查看原图,图片来源。瑞莎设计资料含原理图、2D 尺寸与 3D 模型;三块自制板的嘉立创 EDA 工程、STEP 和实测进度见各工程说明。
飞特官方 HD-1910 BAM 提供舵机动力学模型与辨识参数,供仿真训练参考。本仓提供开源训练工程与网页训练工作台,具体模型配置与参数来源见参数说明。
我们还做了 Microduck Training Studio:在电脑上通过网页创建训练实验、查看曲线、暂停与继续、评估检查点并导出 ONNX 模型。训练工作台与鸭子上的 Studio 是两个独立服务。
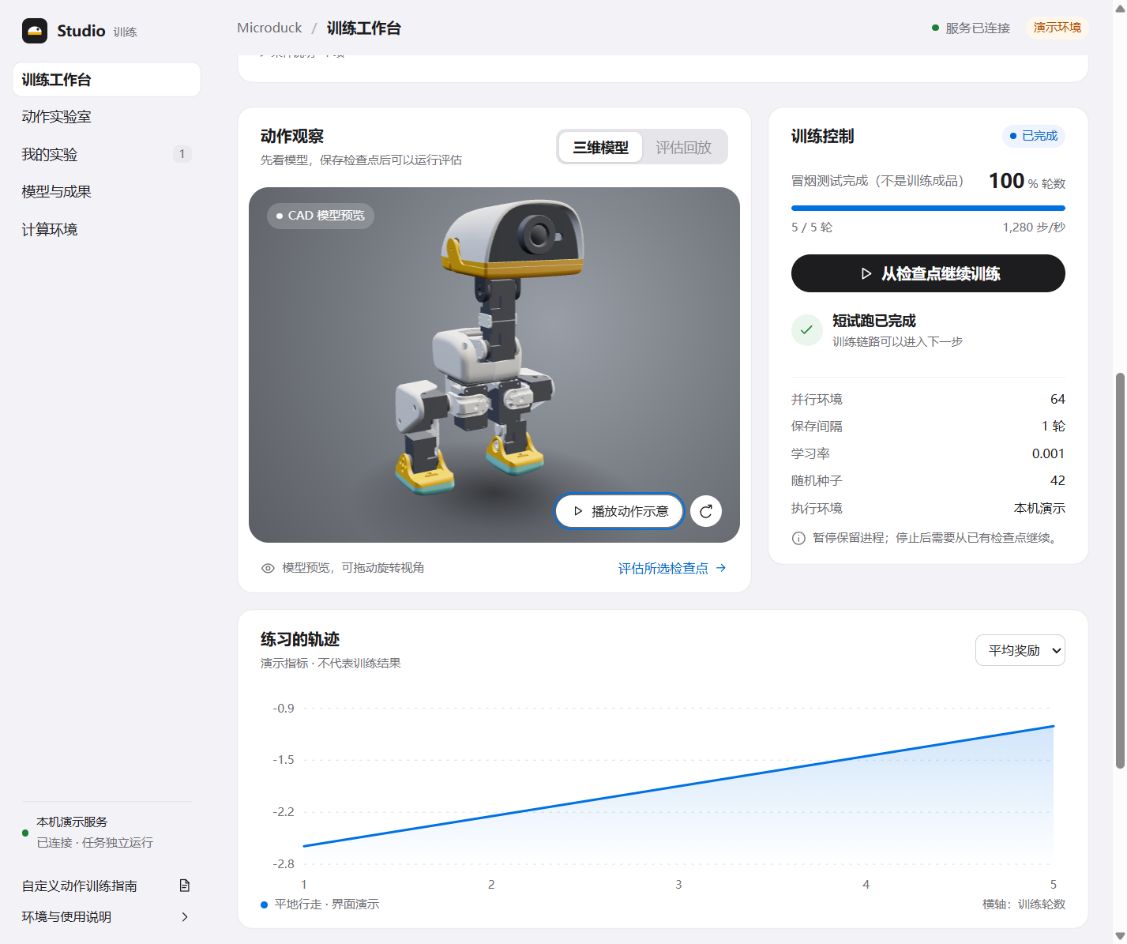
训练平台演示界面:3D 为模型预览,曲线为合成演示数据
已完成真实 GPU 短试跑、评估回放和模型导出的链路验证;长训练与自训策略的真机验证仍待完成。
训练平台与使用说明 · 动作实验室指南 · 训练工程 · 验证记录
常用软件和开发工具集中在工具导航,按要做的事选择即可。
| 要做什么 | 工具与入口 |
|---|---|
| 烧录镜像 | Rufus 便携版 EXE · 烧卡说明 |
| 串口与舵机调试 | 飞特 FD 与串口助手 · 3D 网页调试台 |
| 查飞特资料、接入 SDK | 官方手册、型号规格书与 SDK,标明官网版本和离线副本日期 |
| 测舵机、分析问题 | HD1910M 测试工具 · STS3215 测试工具 · 步态分析 |
这个仓库不是一个人写的。合并进来的代码、实测验证过的结论,都记在这儿。
| 谁 | 贡献了什么 |
|---|---|
| @yoyojacky | Rust 版飞特舵机测试工具(PR #27,已合并)。自己实现的最小 STS/SCS 协议(帧打包、校验和、ping、读写寄存器、状态解析),命令行可以扫描总线(带进度条)、读状态、转到指定位置、单颗测试和批量测试,输出位置偏差、峰值电流、峰值负载、电压温度并判定 PASS/FAIL。台架验收一条命令出汇总表 → tools/sts3215Servo_testtool/ |
| @Abo1ish | IMU 小板固件 + 调试台姿态显示(PR #32,已合并)。给官方没开源的那块 imu_to_dxl 写了 STM32G031 固件底子,在实板上验证过,带主机端测试和一份写清楚边界的 VALIDATION.md → hardware/imu_to_dxl/firmware/;再用 J-Link 把 IMU 姿态实时读出来并进了网页调试台,3D 鸭子的躯干跟着真板子转(--imu-jlink,没板子也能用 --imu-demo 先看效果)→ tools/servo-web/ |
| 微信群的鸭友 | Radxa Zero 3W V1.12J 的启动方案。这批板子(WiFi 换成 AIC8800DS2)光换瑞莎引导还是起不来,他实测出设备树也得换成瑞莎 B1 的:B1 引导 + B1 DTB + Armbian 6.1.115 内核 + Trixie 系统,跑通了 → 写进了踩坑记录和镜像使用说明 |
有些鸭友是自己单独开仓库做的,不在这个仓库里,但跟鸭子直接相关、做得好的,放这儿推一下:
| 项目 | 作者 | 做什么的 |
|---|---|---|
| microduck-color-studio(在线试用) | @LathamZ | 鸭子的 3D 配色工作室,打印前先在网页里把颜色定好。 70 个零件逐件上色,选材质(PLA / 哑光 / PETG / 金属 / 碳纤 / TPU)和灯光看效果;填上自己手里有哪些耗材,它按库存推荐配色(只用已有 / 补一色 / 丙烯点缀)。还能导入自己的 3MF(比如飞特版),导出带颜色的多盘 3MF 和按件拆好的 STL,拓竹 P1S / A1 mini / H2D 有预设。中英文界面,手机上也能看 |
| MICDUCK_FTHD1901_REBUILD | @fengj4780-sudo | 飞特版结构改进 + 可选 CNC 加强件。 在我们的可编辑 SolidWorks 图纸基础上接着改:适配飞特舵机(他仓库里写作 HD1901,零件文件用的是 HD-1910-C001),加强了薄弱件,修了装配干涉和几个破损的模型。腿部 5 个零件可以换成 CNC 件让受力更合理(还在打样测试,他估算 5 件含运费约 45 元);不做 CNC 直接打印也行,强度也比原版好。附一键打印的 3MF(拓竹 H2D、0.4 mm、5 盘)和改好的 SolidWorks 图纸 |
| Microduck-kissqy | @kissqy | 飞特 HD1910 的训练流程与控制实现参考。 提供训练中控、训练环境准备与任务管理说明、ONNX 模型导出,以及机器人中控、固件和演示视频;算法部分的具体训练流程推荐参考这个项目 |
做了跟鸭子有关的项目(工具、教程、改装、策略……),开 issue 贴个链接,我们加进来。
想加进来:直接开 issue 或提 PR。 硬件、固件、算法、文档、实测数据都算 —— 实测数据尤其欢迎,这个仓库的规矩是结论如实记录,无论正反。
路径相对于本仓库根目录;机械 CAD 在独立仓库维护。
| 项目 | 仓库位置 | 说明与入口 |
|---|---|---|
| 使用与装配 | CAD 仓库 · BOM/ | 首次使用指南 · 采购清单 · 装配视频 |
| 软件与镜像 | software/ | Studio 中控 · 镜像构建 |
| 训练平台与工程 | software/training-studio/ software/training/ |
网页训练工作台、仿真环境与模型导出 |
| 电气与固件 | hardware/ | 电路板工程 · IMU 固件 |
| 调试与分析工具 | tools/ | 工具导航 · 烧卡、串口调试、飞特资料和分析脚本 |
| 文档与记录 | docs/ | 完整文档导航 · 踩坑 · 调试 · 构建 |
| 历史与社区 | docs/ | 官方更新跟踪 · 历史更新 · 社区贡献 |
代码、仿真素材和镜像内模型分别适用各自许可,详见许可与署名及模型使用条款。复刻镜像仅供个人非商业复刻,不得随收费产品分发。
本项目与 Pollen Robotics 无隶属关系,未获其背书。
从装配、调试到软件和文档,这个项目是靠一次次尝试积累起来的。如果这些资料和工具帮到了你,欢迎点个 Star ⭐、反馈问题或分享复刻经验;也可以自愿打赏,请作者喝杯咖啡,支持项目继续维护。感谢每一位鸭友的支持。

支付宝扫码支持 · 点击图片查看原图